概述
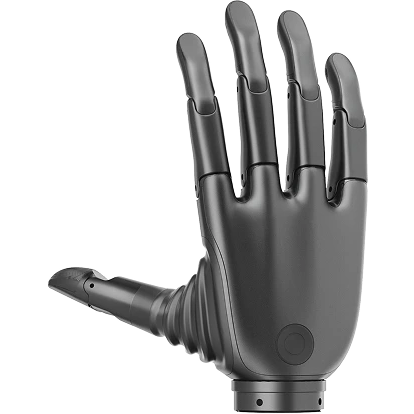
BrainCo Revo 3 智能仿生灵巧手专为工业自动化、科研探索与机器人操作场景设计。整手搭载 21 路独立驱动电机,实现 21 个全主动自由度,在紧凑轻量化的仿生结构下提供高精度的多指协同控制能力。设备支持工业级 RS-485、CAN FD 与 EtherCAT 通信接口,满足复杂电磁工况下的实时通信需求。配套提供跨平台 C/C++ 与 Python SDK,全面兼容 Linux 及 Windows 系统,便于快速接入与二次开发。
产品特色
- 21 自由度全主动仿生构型:内置 21 个独立电机,具备完备的对指、侧摆与多指协同运动能力,支持高精度操作与多姿态自适应抓握。全手直驱并具备可反驱特性,响应延迟低,提供高密度的独立指段控制。
- 高分辨率触觉感知:支持分布式高灵敏度触觉阵列,实现接触状态与压力分布实时感知,适用于易碎、柔性及不规则物体的自适应抓取。
- 高可靠性与工业级耐久度:关节设计弯折寿命达 100 万次,通过振动、冲击、负载、高低温工作及盐雾等可靠性测试,满足长时间连续稳定运行要求。
- 通用算法与软件生态适配:提供完整的 C/C++、Python SDK 与 ROS 支持,可无缝接入主流机器人开发环境,并提供基础示例以支持模型迁移与算法验证。
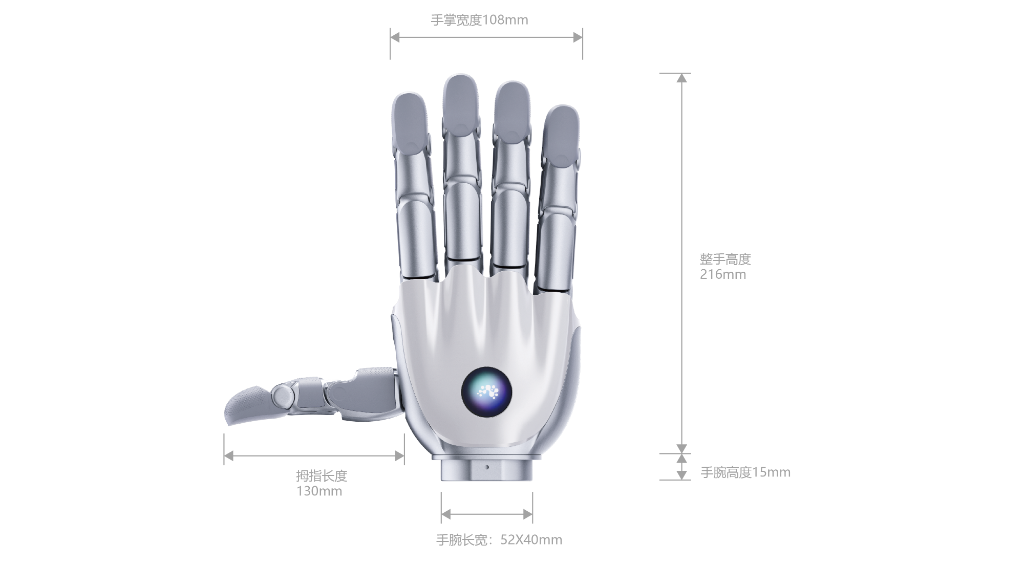
产品尺寸
产品参数
 标准款式:工业流光银(支持左/右手分型,支持批量定制)
| 类别 | 参数 | Revo 3 U21 | Revo 3 U21T | Revo 3 U21VT |
|---|---|---|---|---|
| 自由度 | 总自由度 | 21(全直驱、可反驱) | 21(全直驱、可反驱) | 21(全直驱、可反驱) |
| 自由度分布 | 四指 4×4 DoFs,拇指 5 DoFs | 四指 4×4 DoFs,拇指 5 DoFs | 四指 4×4 DoFs,拇指 5 DoFs | |
| 尺寸参数 | 整手尺寸 | 216 × 108 × 50 mm | 216 × 108 × 50 mm | 216 × 108 × 50 mm |
| 工作参数 | 供应电压 | 16–85 V | 16–85 V | 16–85 V |
| 最大电流 | 10 A(24 V) | 10 A(24 V) | 10 A(24 V) | |
| 最大主动握力 | ≥100 N | ≥100 N | ≥100 N | |
| 指尖最大捏力 | ≥25 N | ≥25 N | ≥25 N | |
| 整手负载 | 20 kg | 20 kg | 20 kg | |
| 四指负载 | 5 kg | 5 kg | 5 kg | |
| 重复运动精度 | 0.1° | 0.1° | 0.1° | |
| 关节开合时间 | 0.33 s | 0.33 s | 0.33 s | |
| 运动范围 | 运动能力 | Kapandji 对指测试满分 覆盖 33 种抓握手势(Feix、GRASP、Taxonomy) | Kapandji 对指测试满分 覆盖 33 种抓握手势(Feix、GRASP、Taxonomy) | Kapandji 对指测试满分 覆盖 33 种抓握手势(Feix、GRASP、Taxonomy) |
| 最小抓握直径 | 10 mm | 10 mm | 10 mm | |
| 最大抓握直径 | 150 mm | 150 mm | 150 mm | |
| 硬件配置 | 通信接口 | EtherCAT / CAN FD / RS-485 | EtherCAT / CAN FD / RS-485 | EtherCAT / CAN FD / RS-485 |
| 通信频率 | 500 Hz | 500 Hz | 500 Hz | |
| 传感器 | IMU(主板),温度(主板) | IMU(主板),温度(主板) | IMU(主板),温度(主板) | |
| 控制模式 | 位置、速度、电流、阻尼、阻抗、MIT | 位置、速度、电流、阻尼、阻抗、MIT | 位置、速度、电流、阻尼、阻抗、MIT | |
| 触觉 | 触觉分布 | / | 全手触觉 | 全手触觉 |
| 触觉类型 | / | 全手压阻阵列触觉 | 全掌压阻阵列触觉 + 指尖视触觉 | |
| 点阵数量 | / | 416 | 301(压阻)+ 2000(视触觉) | |
| 量程 | / | 0–20 N | 0–20 N | |
| 分辨率 | / | 0.01 N | 0.01 N |
参数说明
自由度分布
Revo 3 配置 21 个全主动独立驱动自由度:大拇指搭载 5 个自由度,食指、中指、无名指和小拇指各搭载 4 个自由度。各关节均可独立控制,支持对掌、捏持、协同抓握和精细操作。
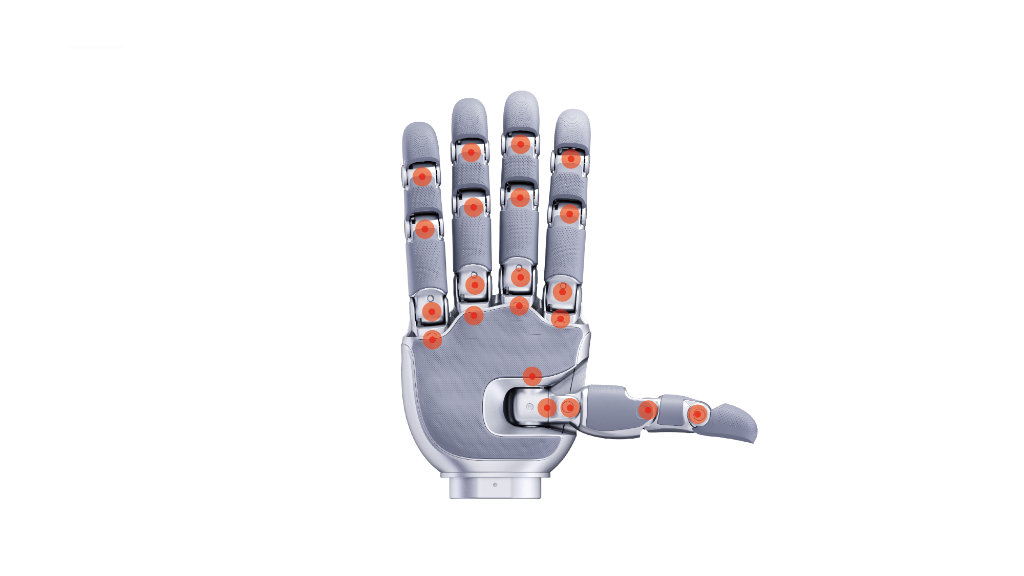 Revo 3 灵巧手 21 个全主动独立驱动自由度(电机)的物理分布位置示意图
运动角度范围
各主动关节的物理可达运动角度范围如下表所示:
| 主动关节 | 关节范围 | 角度最小值 | 角度最大值 |
|---|---|---|---|
| 大拇指 (Thumb) | 腕掌关节外展内收(CMC Abd) | 0° | 110° |
| 腕掌关节长轴自转对掌(CMC Rot) | 0° | 105° | |
| 掌指关节屈伸(MCP Flex) | 0° | 75° | |
| 近端指间关节屈伸(PIP Flex) | -10° | 90° | |
| 远端指间关节屈伸(DIP Flex) | -20° | 90° | |
| 食指 (Index) | 侧摆展收(Abd) | -10° | 30° |
| 掌指关节屈伸(MCP Flex) | -5° | 90° | |
| 近端指间关节屈伸(PIP Flex) | -10° | 90° | |
| 远端指间关节屈伸(DIP Flex) | -20° | 90° | |
| 中指 (Middle) | 侧摆展收(Abd) | -20° | 25° |
| 掌指关节屈伸(MCP Flex) | -5° | 90° | |
| 近端指间关节屈伸(PIP Flex) | -10° | 90° | |
| 远端指间关节屈伸(DIP Flex) | -20° | 90° | |
| 无名指 (Ring) | 侧摆展收(Abd) | -25° | 20° |
| 掌指关节屈伸(MCP Flex) | -5° | 90° | |
| 近端指间关节屈伸(PIP Flex) | -10° | 90° | |
| 远端指间关节屈伸(DIP Flex) | -20° | 90° | |
| 小拇指 (Pinky) | 侧摆展收(Abd) | -30° | 10° |
| 掌指关节屈伸(MCP Flex) | -5° | 90° | |
| 近端指间关节屈伸(PIP Flex) | -10° | 90° | |
| 远端指间关节屈伸(DIP Flex) | -20° | 90° |
常用控制模式
| 控制模式 | 目标参数 | 详细说明 |
|---|---|---|
| 电流模式 | 目标电流 | 单环电流闭环控制,直接控制电机输出电流与输出力矩,无位置或速度闭环约束。关节具备完全柔顺特性,可随外力被动运动,适用于示教拖拽、外力顺应与柔性物体贴合等场景。 |
| 位置(轨迹)模式 | 目标位置、Kp、Kd | 基于内部轨迹规划的位置闭环控制模式。内置加减速算法平滑规划运动轨迹,结合 Kp、Kd 参数实时修正偏差并抑制振荡,适用于点位定位与标准手势切换。 |
| MIT 模式 | 目标位置、目标速度、前馈力矩、Kp、Kd | 混合闭环力位控制模式。结合刚度(Kp)与阻尼(Kd)动态计算实时输出力矩,兼具定位精度与接触柔顺性,适用于动态环境抓取、接触力调节与强化学习策略部署。 |
协议和 SDK 还提供速度、阻尼及阻抗控制。可用模式和参数应以版本化的协议说明与运动控制 API为准。
设备 ID 说明
在 RS485 总线网络拓扑中,二代与三代灵巧手默认左手 ID 均为 126,右手 ID 均为 127,广播 ID 为 0。在多设备连接时,开发者需要配置唯一的设备 ID 来区分并独立控制左/右手灵巧手;而向广播 ID 0 发送指令则会同步控制总线上所有的灵巧手设备。
开机复位说明
开机自复位是指灵巧手在上电后自动执行位置校准,上电后灵巧手将查找手指起始位置,在此期间所有的手指都会被打开。
⚠️ 开机校准安全注意事项
- Note 1: 在位置校准的过程中,如果灵巧手有抓握物体,则可能存在跌落的风险。
- Note 2: 在灵巧手上电后,必须执行一次位置校准,才能正常控制。
通信接口说明
Revo 3 灵巧手支持通过 RS-485、CAN FD 或 EtherCAT 接口进行数据交互与控制。
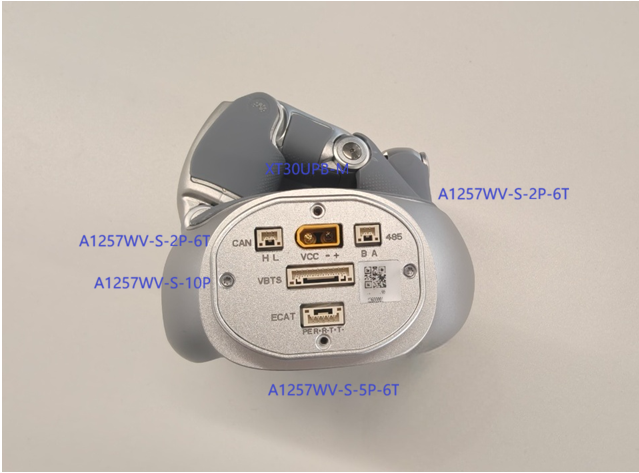
物理接插件接口定义
| 接口 | 接插件型号 | 说明 |
|---|---|---|
| 485 | A1257WV-S-2P-6T | RS485 通讯接口 |
| CAN FD | A1257WV-S-2P-6T | CAN FD 通讯接口 |
| EtherCAT | A1257WV-S-5P-6T | EtherCAT 通讯接口 |
| VCC | XT30UPB-M | 主电源供电接口 |
| VBTS | A1257WV-S-10P | 触觉/传感器数据传输等扩展接口 |
在物理接线与调试时,请务必关注以下电气保障事项:
🔌 供电与总线安全保障
- 供电功率:由于内部集成了 21 个独立电机,在多指同时受力或处于大电流抓握时,瞬时电流会增加。请使用 24V 稳定直流电源 供电,并确保供电电源的额定功率在 100W 以上,以降低电压跌落风险。
- 总线接线:在 5M 波特率下,请确保 RS485 总线使用双绞屏蔽线,并尽可能缩短接线长度,以减少反射干扰。