通信协议
Revo 1 不同硬件与固件版本支持的协议可能不同。选择协议前,先确认设备型号、固件版本和物理接口。
| 协议 | 适用场景 | 公开协议 | 总线拓扑 |
|---|---|---|---|
| Protobuf | 假肢应用与神经信号接口 | 否 | 单连接一只手 |
| Modbus RTU | 通过 RS-485 接入机器人系统 | 是 | 一条 RS-485 总线可连接多个带地址设备 |
| CANopen、CAN FD、睿尔曼高速协议 | 特定硬件或固件集成 | 请联系 BrainCo 技术支持确认 | 取决于接口与固件 |
Revo 1 型号
- Revo 1 基础版:SDK 类型为
Revo1Basic;带电容触觉的 SKU 为Revo1Touch。 - Revo 1 进阶版:SDK 类型为
Revo1Advanced;带电容触觉的 SKU 为Revo1AdvancedTouch。
连接后通过 SDK 获取设备信息。对于 Revo 1 基础版和进阶版,SDK 根据设备 SN 识别型号,并通过 DeviceInfo.hardware_type 返回识别结果。应用使用该结果与能力判断选择 API,无需自行解析 SN;同时核对序列号和固件版本。
| 对外型号 | SDK hardware_type | 电机 API 族 | 触觉能力 |
|---|---|---|---|
| Revo 1 基础版 | Revo1Basic / Revo1Touch | Revo 1 | Revo1Touch 使用 Revo 1 电容触觉 API |
| Revo 1 进阶版 | Revo1Advanced / Revo1AdvancedTouch | Revo 2 | Revo1AdvancedTouch 使用 Revo 1 电容触觉 API |
表中的“Revo 2 电机 API”是 SDK 内部的协议能力分类,设备对外仍属于 Revo 1 进阶版。使用 SDK 时应根据检测结果调用能力判断接口,不要按产品名称硬编码 API 族。进阶版接入方法见 Revo 1 进阶版。
本节现有寄存器页面提供基础版及其触觉型号的公开 Modbus RTU 接口。进阶版若需绕过 SDK 直接实现协议,请先向 BrainCo 技术支持确认设备接口、固件和对应协议版本。
确认当前协议
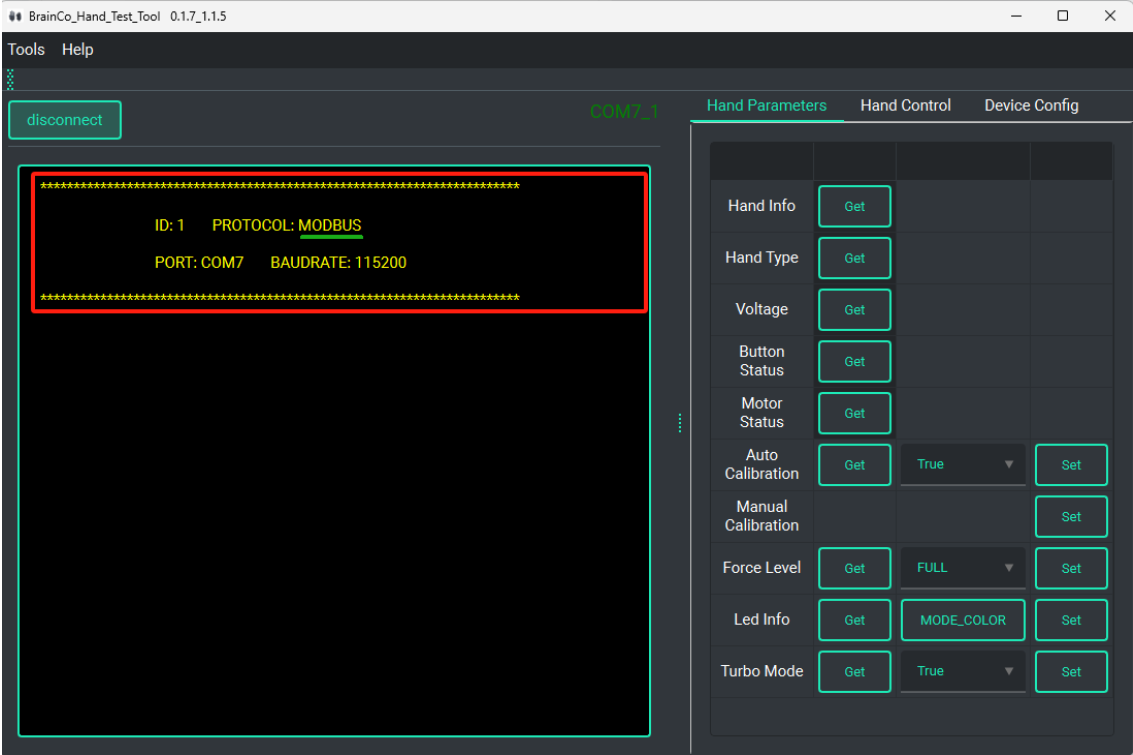
上位机连接成功后会显示检测到的设备协议。
连接设备
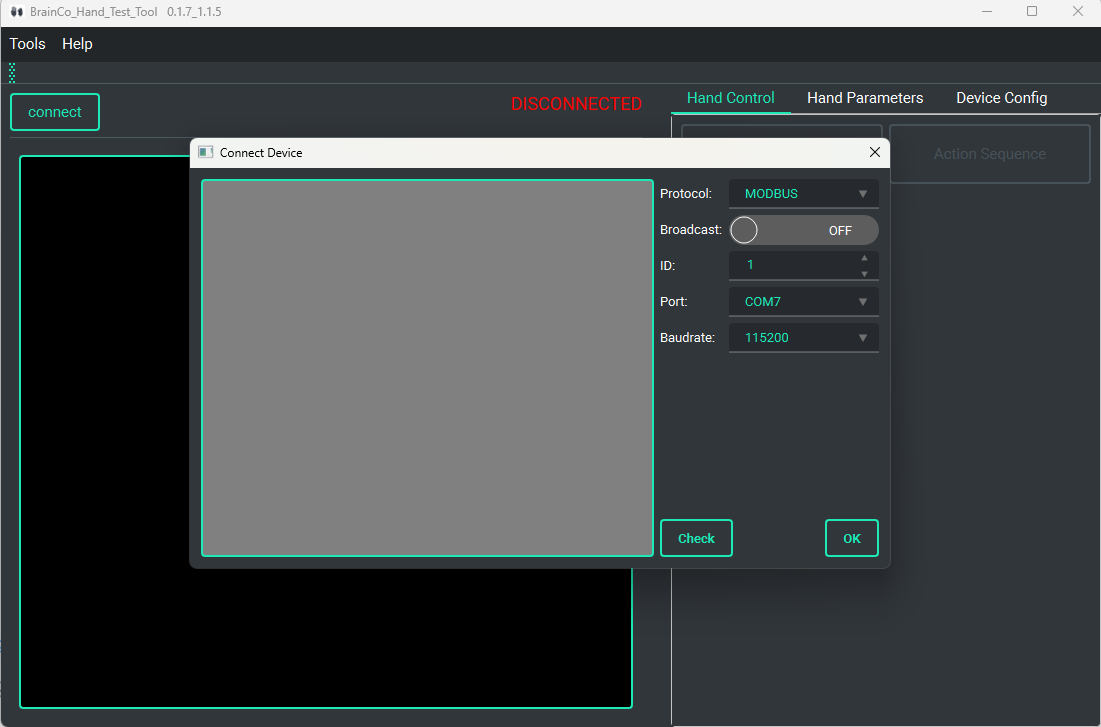
单击 Connect,设置设备 ID、端口和波特率。仅在需要向总线上所有兼容设备发送同一指令时启用 Broadcast。
连接问题排查
- 非广播模式下连接检查失败时,先核对端口与设备 ID。
- 自动连接失败时,可重新插拔 RS-485 转串口模块或重启灵巧手。仅在必要时使用 Check 扫描全部 ID;扫描可能持续约 10 分钟。
查看检测结果