生态与应用
探索灵巧手的触觉仿真与操作演示,查找项目源码和集成指南。
应用演示
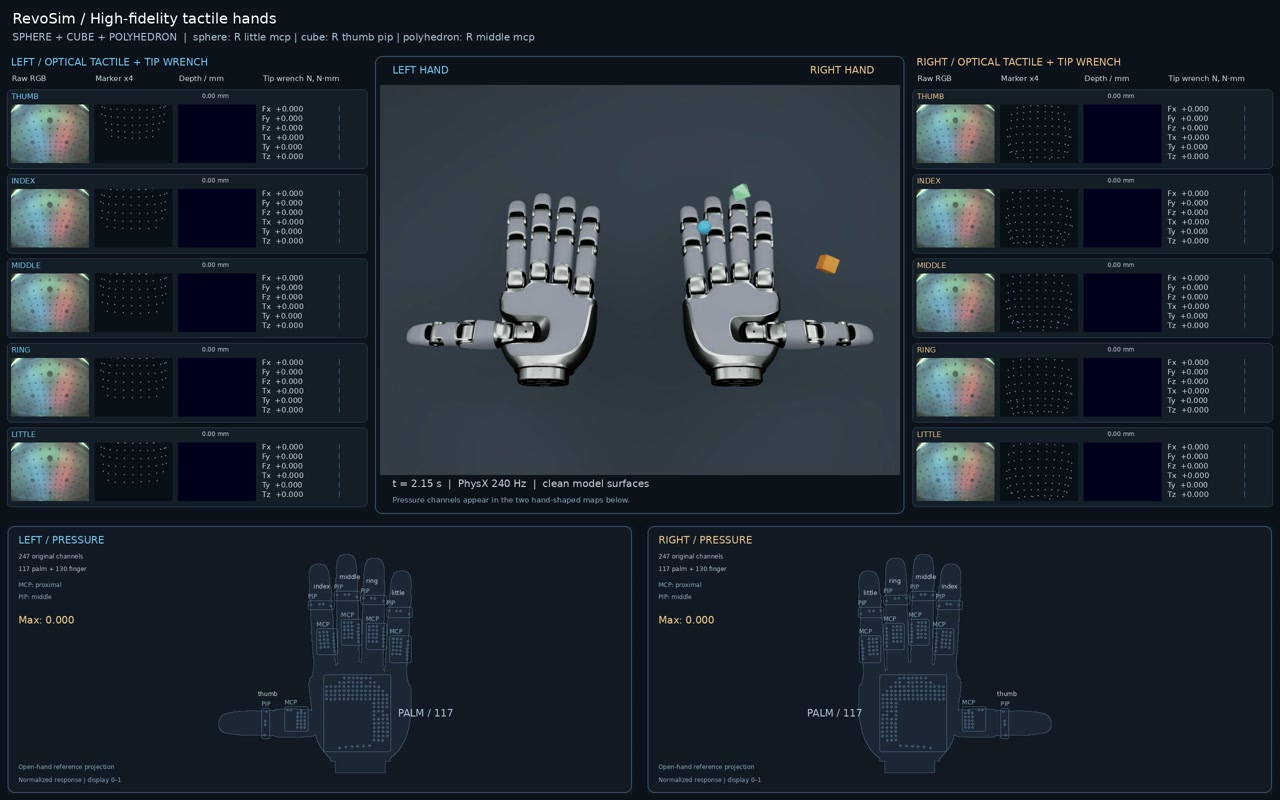 仿真 · 触觉
全手触觉仿真
查看 RevoSim 双手触觉仿真,了解指尖视触觉、全手压阻响应与传感器数据。
查看触觉仿真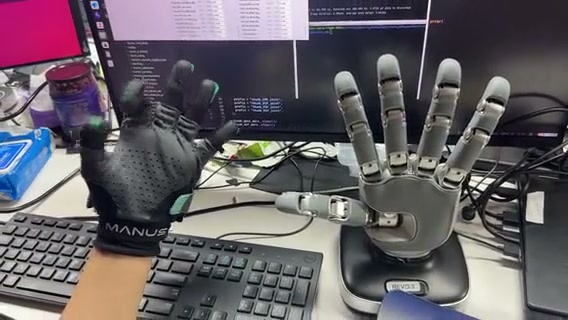 真机 · 仿真
算法演示
在完整演示集合中,按分类浏览动作重定向、强化学习、模仿学习与触觉示例。
浏览算法演示仿真与学习
RevoSim(触觉仿真)
获取开源全手多模态触觉仿真的环境要求、安装步骤和 Python 示例。
查看源码与安装 ↗
RevoLab(强化学习)
说明在 NVIDIA Isaac Lab 中加载 USD 资产、配置任务环境并运行强化学习示例。
查看仿真指南 →
机器人集成
宇树 G1 机器人适配
以宇树 G1 人形机器人为例,说明硬件安装、电气连接、串口通信和 ROS 2 运动控制配置。
查看适配指南 →
Revo 1 机械臂集成
查看 Revo 1 与六自由度机械臂联合运行的示例与接入说明。
查看集成指南 →
Revo 2 机械臂集成
查看 Revo 2 与六自由度机械臂联合运行的示例与接入说明。
查看集成指南 →