Revo 3 产品手册
产品概述
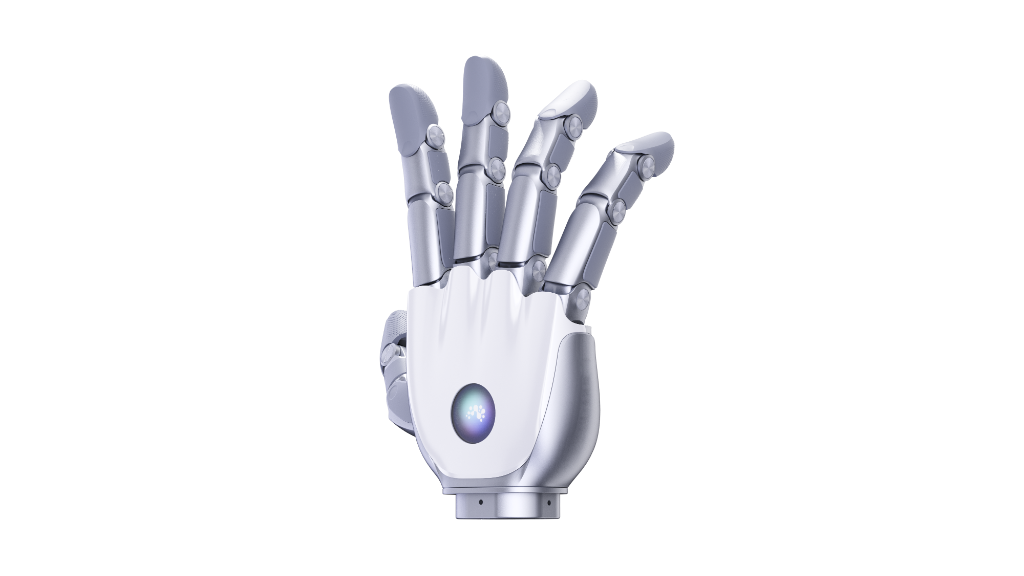
BrainCo Revo 3 智能仿生灵巧手面向工业自动化、科研探索与机器人操作场景。整手搭载 21 路独立驱动电机,实现 21 个全主动自由度。设备支持 RS-485、CAN FD 与 EtherCAT 通信接口,并提供适用于 Linux 和 Windows 的 C/C++、Python SDK。
产品特点
- 21 自由度全主动仿生构型:内置 21 个独立电机,支持对指、侧摆、多指协同与多姿态抓握。各指段可独立控制,整手具备可反驱特性。
- 高分辨率触觉感知:触觉版本集成分布式触觉阵列,可读取接触状态与压力分布,用于易碎、柔性及不规则物体的抓取开发。
- 可靠性与环境适应性:核心关节弯折寿命达到 100 万次,并完成跌落碰撞、振动、承压、高低温工作及盐雾等可靠性验证。
- 开发接口与软件生态:提供 C/C++、Python SDK 和 ROS 支持,可接入常用机器人开发环境,并提供基础示例用于算法验证与集成开发。
尺寸与自由度
产品尺寸
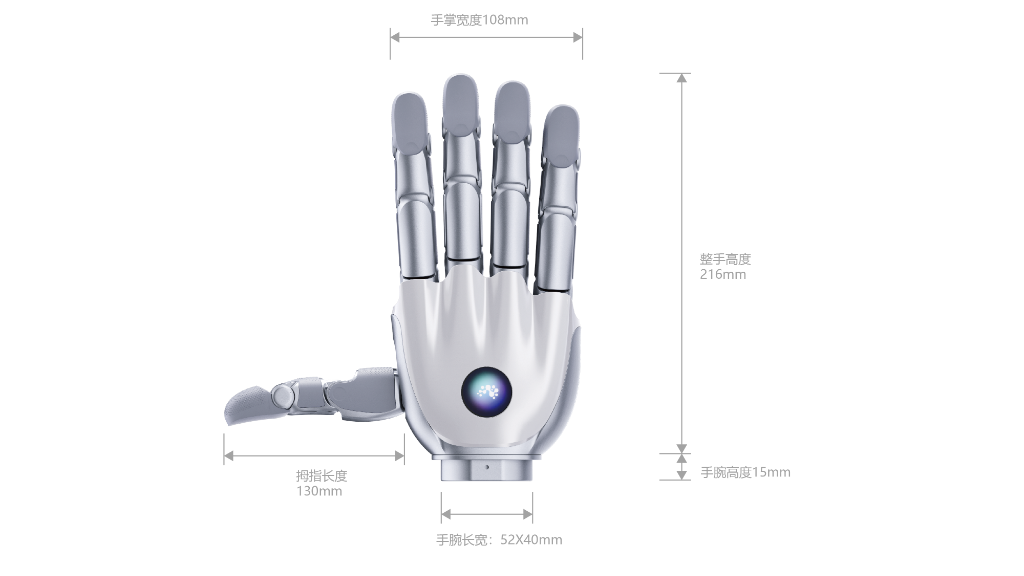
整手尺寸为 216 × 108 × 50 mm。
自由度分布
Revo 3 配置 21 个全主动独立驱动自由度:大拇指 5 个,食指、中指、无名指和小拇指各 4 个。各关节均可独立控制。
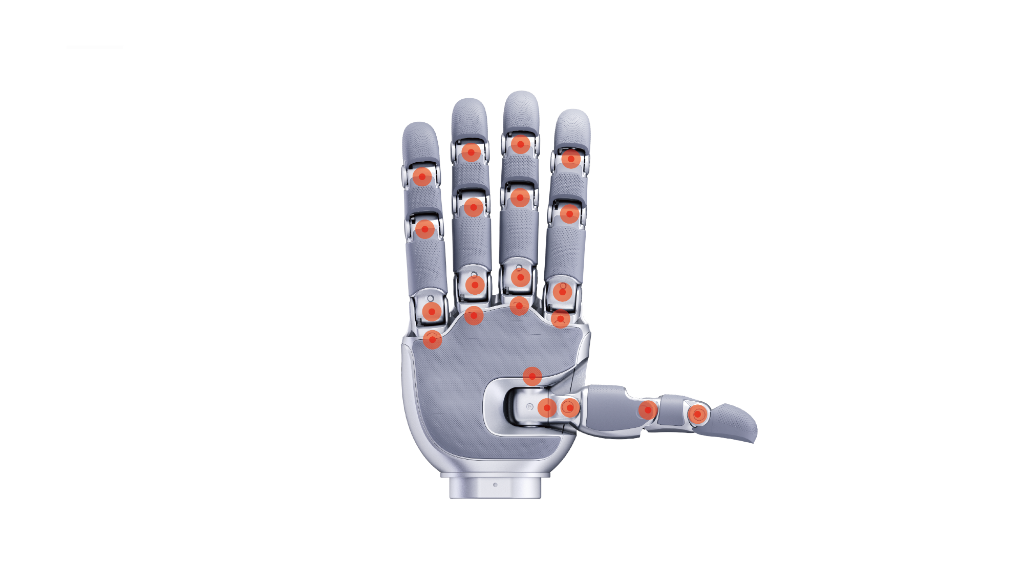
| 手指 | 主动关节 | 角度范围 |
|---|---|---|
| 大拇指 | 腕掌关节外展内收(CMC Abd),J19 | 0°~110° |
| 腕掌关节长轴自转对掌(CMC Rotation),J20 | 0°~105° | |
| 拇指根部屈伸(CMC Flex),J16 | 0°~75° | |
| 拇指中间关节屈伸(MCP),J17 | -10°~90° | |
| 拇指末端关节屈伸(IP),J18 | -20°~90° | |
| 食指 | 侧摆展收(Abd) | -10°~30° |
| 中指 | 侧摆展收(Abd) | -20°~25° |
| 无名指 | 侧摆展收(Abd) | -25°~20° |
| 小拇指 | 侧摆展收(Abd) | -30°~10° |
| 食指、中指、无名指、小拇指 | 掌指关节屈伸(MCP Flex) | -5°~90° |
| 近端指间关节屈伸(PIP Flex) | -10°~90° | |
| 远端指间关节屈伸(DIP Flex) | -20°~90° |
控制与反馈按 J 编号排列,运行限位以 hand.config.snapshot() 的设备回读值为准。
版本说明
| 型号 | 版本定位 | 主要触觉配置 |
|---|---|---|
| Revo 3 U21 | 基础版 | 不支持触觉 |
| Revo 3 U21F | 力控版 | 指尖三维力 |
| Revo 3 U21T | 触觉版 | 全掌压阻阵列触觉 |
| Revo 3 U21VT | 视触觉版 | 手掌压阻阵列触觉 + 指尖视触觉 |
四种型号均采用 21 个全主动自由度。同一版本可能包含不同的传感器配置,具体功能与覆盖范围以产品选型资料和交付清单为准。
核心参数
| 类别 | 参数 | Revo 3 U21 | Revo 3 U21F | Revo 3 U21T | Revo 3 U21VT |
|---|---|---|---|---|---|
| 自由度 | 总自由度 | 21(全直驱、可反驱) | 21(全直驱、可反驱) | 21(全直驱、可反驱) | 21(全直驱、可反驱) |
| 自由度分布 | 四指 4 × 4 DoF,拇指 5 DoF | 四指 4 × 4 DoF,拇指 5 DoF | 四指 4 × 4 DoF,拇指 5 DoF | 四指 4 × 4 DoF,拇指 5 DoF | |
| 尺寸参数 | 整手尺寸 | 216 × 108 × 50 mm | 216 × 108 × 50 mm | 216 × 108 × 50 mm | 216 × 108 × 50 mm |
| 工作参数 | 供电电压 | 16~85 V | 16~85 V | 16~85 V | 16~85 V |
| 最大电流 | 10 A(24 V) | 10 A(24 V) | 10 A(24 V) | 10 A(24 V) | |
| 最大主动握力 | ≥ 100 N | ≥ 100 N | ≥ 100 N | ≥ 100 N | |
| 指尖最大捏力 | ≥ 25 N | ≥ 25 N | ≥ 25 N | ≥ 25 N | |
| 整手负载 | 20 kg | 20 kg | 20 kg | 20 kg | |
| 四指负载 | 5 kg | 5 kg | 5 kg | 5 kg | |
| 重复运动精度 | 0.1° | 0.1° | 0.1° | 0.1° | |
| 关节开合速度 | 0.33 s | 0.33 s | 0.33 s | 0.33 s | |
| 运动范围 | 运动能力 | Kapandji 对指测试满分 覆盖 33 种抓握手势(Feix、GRASP、Taxonomy) | Kapandji 对指测试满分 覆盖 33 种抓握手势(Feix、GRASP、Taxonomy) | Kapandji 对指测试满分 覆盖 33 种抓握手势(Feix、GRASP、Taxonomy) | Kapandji 对指测试满分 覆盖 33 种抓握手势(Feix、GRASP、Taxonomy) |
| 最小抓握直径 | 10 mm | 10 mm | 10 mm | 10 mm | |
| 最大抓握直径 | 150 mm | 150 mm | 150 mm | 150 mm | |
| 硬件配置 | 通信接口 | EtherCAT / CAN FD / RS-485 | EtherCAT / CAN FD / RS-485 | EtherCAT / CAN FD / RS-485 | EtherCAT / CAN FD / RS-485 |
| 通信频率 | 500 Hz | 500 Hz | 500 Hz | 500 Hz | |
| 传感器 | IMU(主板)、温度(主板) | IMU(主板)、温度(主板) | IMU(主板)、温度(主板) | IMU(主板)、温度(主板) | |
| 触觉 | 触觉分布 | / | 指尖触觉 | 全掌触觉 | 全掌触觉 |
| 触觉类型 | / | 指尖三维力 | 全掌压阻阵列触觉 | 手掌压阻阵列触觉 + 指尖视触觉 | |
| 点阵数量 | / | 5 modules(三维力) | 451 points(压阻) | 336 points(压阻)+ 2000 markers(视触觉) | |
| 量程 | / | 0~20 N | 0~20 N | 0~20 N | |
| 分辨率 | / | 0.01 N | 0.01 N | 0.01 N |
连接说明
包装清单
实际装箱内容以采购型号和交付清单为准。下图展示标准版与触觉版的配件组合。
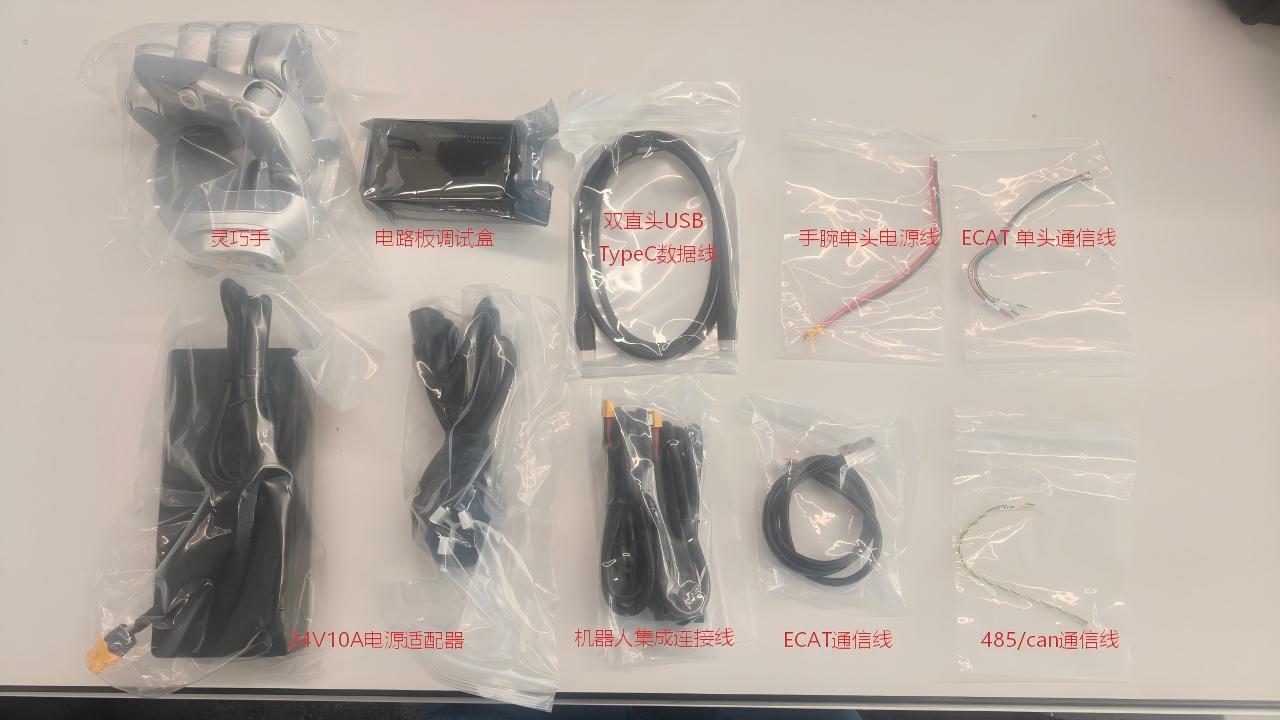
图示包含:
- Revo 3 灵巧手
- 电路板调试盒
- 双直头 USB Type-C 数据线
- 手腕单头电源线
- EtherCAT 单头通信线
- 24 V / 10 A 电源适配器
- 机器人集成连接线
- EtherCAT 通信线
- RS-485 / CAN FD 通信线
使用说明
Revo 3 支持通过 RS-485、CAN FD 或 EtherCAT 接口进行数据交互与控制。
通信接口说明
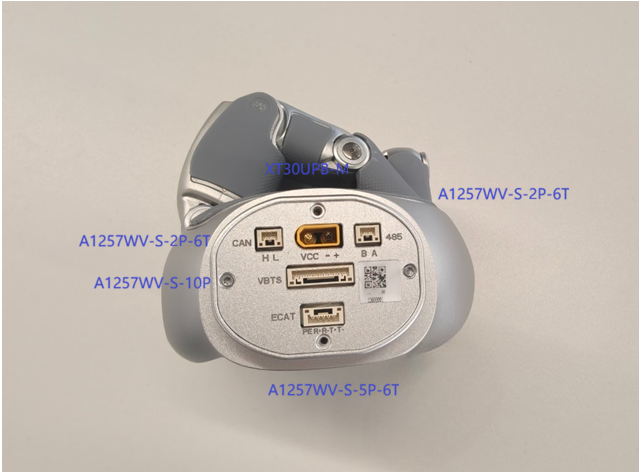
| 接口 | 接插件型号 | 用途 |
|---|---|---|
| RS-485 | A1257WV-S-2P-6T | RS-485 通信 |
| CAN FD | A1257WV-S-2P-6T | CAN FD 通信 |
| EtherCAT | A1257WV-S-5P-6T | EtherCAT 通信 |
| VCC | XT30UPB-M | 主电源供电 |
| VBTS | A1257WV-S-10P | 触觉与传感器数据传输等扩展连接 |
连接说明
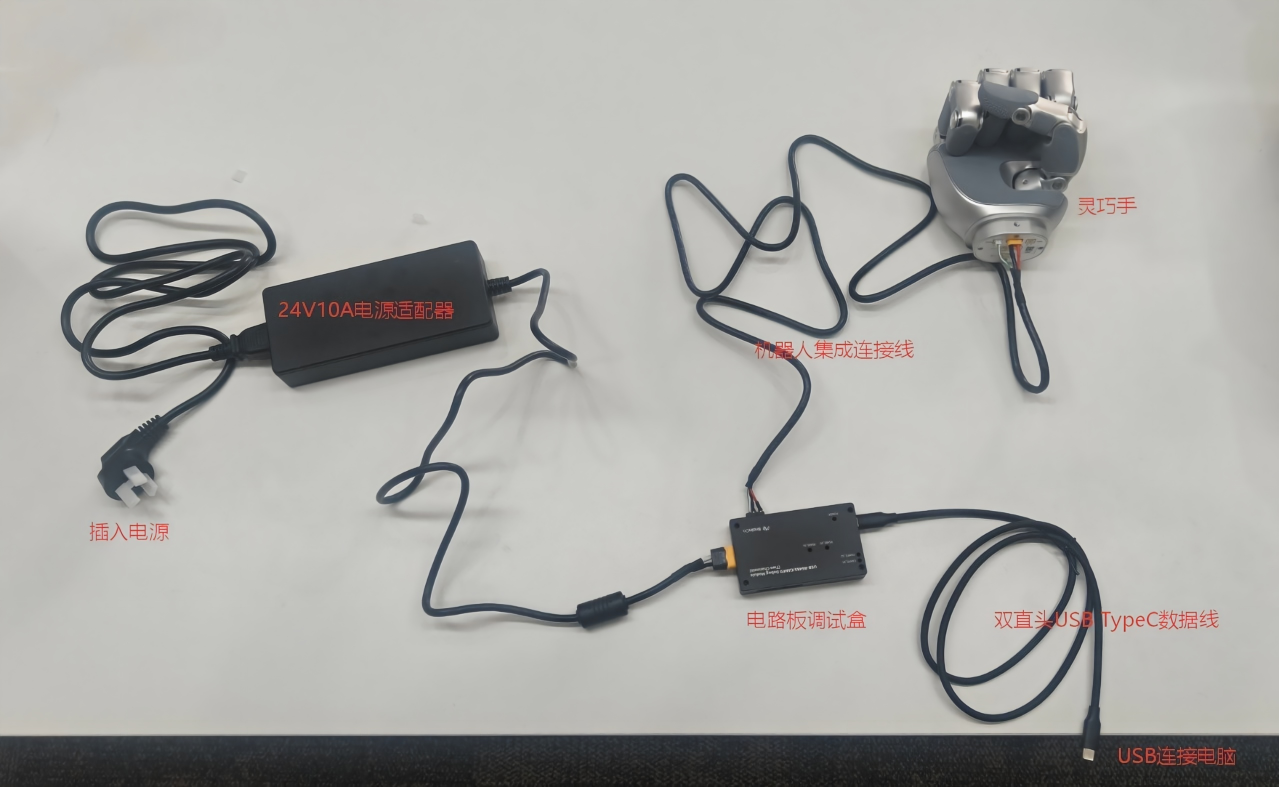
使用调试盒连接时,依次连接灵巧手、机器人集成连接线、调试盒和 USB Type-C 数据线,再接通电源。接线或更换通信线前应先断电。
供电与总线注意事项
- 建议使用稳定的 24 V 工业直流电源,额定功率大于 100 W。
- 在 5 Mbps 波特率下使用双绞屏蔽线,并尽量缩短 RS-485 总线长度。
- 上电前确认电源极性、接口型号和线序,不要带电插拔。
设备 ID 说明
在 RS-485 总线中,Revo 3 默认左手 ID 为 126,右手 ID 为 127,广播 ID 为 0。连接多台设备时,应为每台设备配置唯一 ID。向广播 ID 0 发送指令会作用于同一总线上的所有设备。
上电校准
灵巧手可在上电后执行位置校准。校准期间,各手指会查找起始位置并可能自动张开。
上电校准安全注意事项
- 校准前移除手中的物体,避免物体跌落。
- 确保手指运动范围内没有人员、线缆或障碍物。
- 是否自动执行上电校准取决于设备配置和固件。控制设备前应确认校准状态。
使用注意事项
通信方式
Revo 3 支持基于 RS-485 的 Modbus RTU 和 CAN FD。Revo 3 SDK v2.x 通过 Manager / Hand 接口使用这两种通信方式。EtherCAT 使用独立的 Linux IgH C++ 集成,不经过 Revo 3 SDK v2.x 的 Manager / Hand 接口。
供电要求
设备允许输入电压范围为 16~85 V。建议使用稳定的 24 V 工业直流电源,额定功率大于 100 W。高负载或多指同时运动时,瞬时电流会增加;供电能力不足可能造成电压跌落或主控复位。
实时控制频率与延时
连续实时控制应使用 hand.motion.open_servo() 创建 Servo 会话,由应用负责发送周期、命令超时和会话关闭。默认 RS-485 波特率为 5 Mbps,但实际控制频率和端到端延时还取决于主机调度、通信适配器、总线负载、设备配置和固件版本。
状态订阅频率不等于 Servo 控制发送频率。部署前应在目标硬件和实际总线拓扑下测量周期、抖动、超时与丢包情况。
标定操作
Revo 3 SDK v2.x 通过 hand.calibration 提供设备标定、标定电流、当前位置设零、零位读写和手指默认参数恢复;hand.config 可读取或配置上电自动标定行为。
标定和零位操作会改变后续运动参考。执行前应确认目标设备、机械空间和负载条件,完成后重新读取零位、State 和 Health。
型号与配置确认
连接设备后,从 hand.device_info 读取序列号、型号、左右手分型和硬件版本,并从 hand.joint_layout 读取布局 ID、版本和关节数。应用应根据 JointLayout 验证控制目标数组长度,并从设备配置读取限制。
序列号用于唯一标识和售后追踪,不应仅根据序列号字符推断型号、触觉配置或关节布局。无法从设备信息确认型号时,请联系技术支持。
联系与咨询
如有技术、集成开发、定制或购买问题,请联系 BrainCo 灵巧手官方技术支持团队,或通过页面“帮助”入口提交工单。