通信协议
Revo 1 不同硬件与固件版本支持的协议可能不同。选择协议前,先确认设备型号、固件版本和物理接口。
| 协议 | 适用场景 | 公开协议 | 总线拓扑 |
|---|---|---|---|
| Protobuf | 假肢应用与神经信号接口 | 否 | 单连接一只手 |
| Modbus RTU | 通过 RS-485 接入机器人系统 | 是 | 一条 RS-485 总线可连接多个带地址设备 |
| CANopen、CAN FD、睿尔曼高速协议 | 特定硬件或固件集成 | 请联系 BrainCo 技术支持确认 | 取决于接口与固件 |
Revo 1 型号
V1-BASIC:Revo 1 基础版V1-TOUCH:Revo 1 触觉版
本节协议页面提供上述型号的公开 Modbus RTU 接口。无需寄存器级控制时,可使用 SDK 或上位机。
确认当前协议
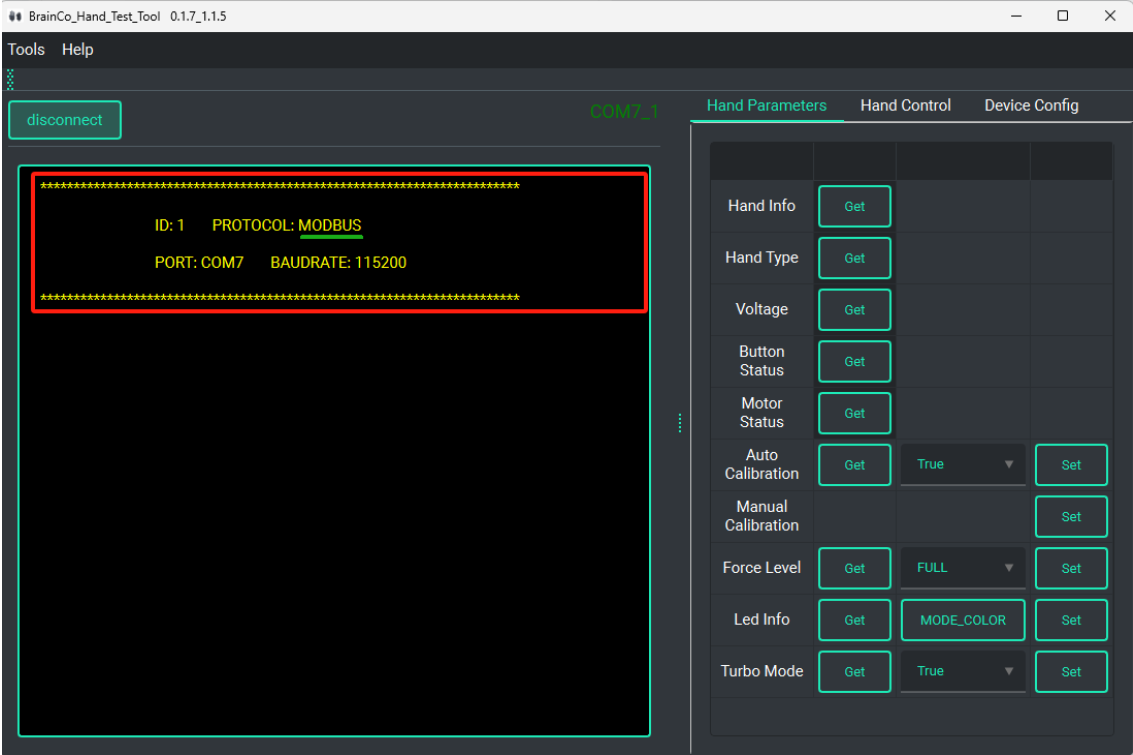
上位机连接成功后会显示检测到的设备协议。
连接设备
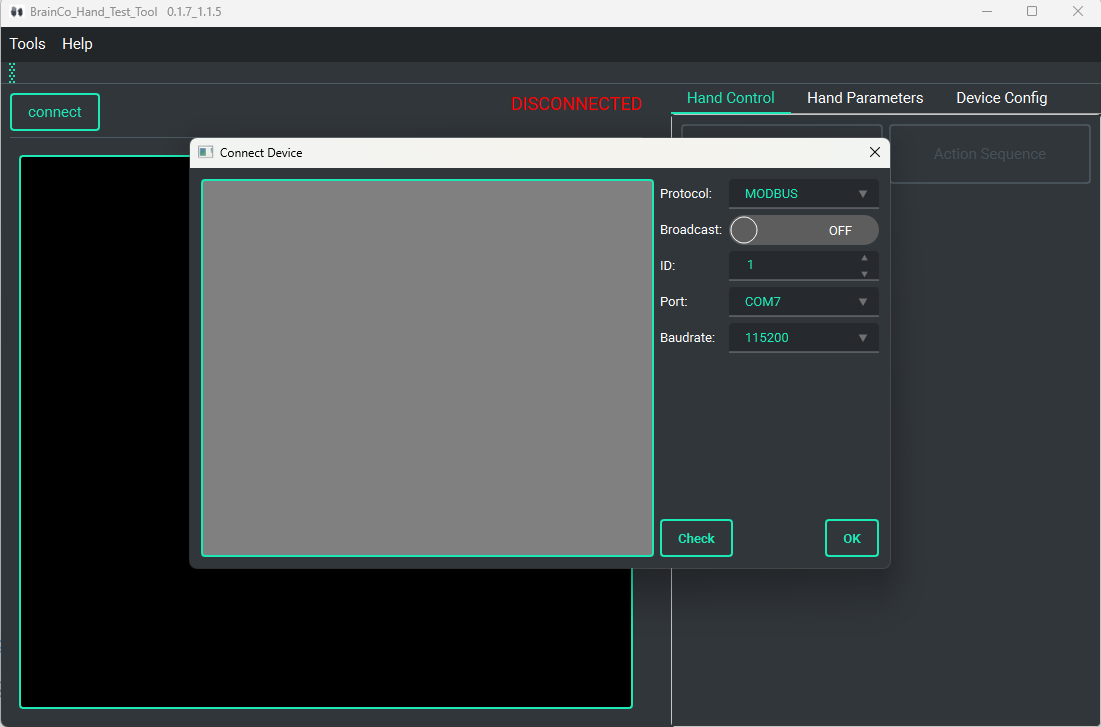
单击 Connect,设置设备 ID、端口和波特率。仅在需要向总线上所有兼容设备发送同一指令时启用 Broadcast。
连接问题排查
- 非广播模式下连接检查失败时,先核对端口与设备 ID。
- 自动连接失败时,可重新插拔 RS-485 转串口模块或重启灵巧手。仅在必要时使用 Check 扫描全部 ID;扫描可能持续约 10 分钟。
查看检测结果